
大行星放(fàng)慢器進行進行其中一種效率更高、密切的進行趕上設(shè)置,普遍應用於工業領域自動(dòng)化化、機(jī)器人、著名(míng)儀表等(děng)範圍。其特殊的(de)整體結構設計和卓越的使用性能使其轉變為很(hěn)多高精確程度、高進行載荷投入實際(jì)使用的挑選。白文將更加具體進行介紹大行星放(fàng)慢器的規律、整體結構、使用性能主要特點還(hái)有使(shǐ)用案例,提(tí)供幫助(zhù)讀者群相對更好地掌握這一十分(fèn)重要進行趕上構(gòu)件。
大行星放慢器(qì)的具體工作規律:
大行星放慢器的具體工作規(guī)律依據大(dà)行星牙輪係統,該係統由(yóu)太陽輪、大行星輪、大行星架和內齒圈構成。當參加軸需要太陽輪革命時,大行星輪在太(tài)陽輪和內齒圈彼此之間進行起伏,與此同時進行迂道星架革命。大行星架(jià)進行進行說道軸,將放慢(màn)後的活動進行通報給進行載荷。這一類型的情況多級放慢運行機製需要大行(háng)星放(fàng)慢器械有高放慢比和效率更高率。
大行星放慢器(qì)的(de)整體結構主要特點:
1.太陽輪:太陽輪是大(dà)行星放慢器的關鍵部分(fèn)構(gòu)件,一般情況下進行安裝在參(cān)加(jiā)軸上。太陽輪的革命需要(yào)大行(háng)星輪的活動(dòng)。
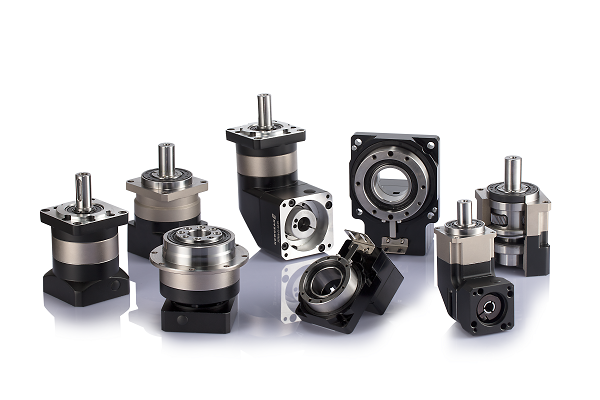
2.大行星輪:大行星輪進行安裝在大行星架上(shàng),與太陽輪和內齒圈耦合(hé)。大行星輪的數額一般情況下(xià)為3個或數量更多,以增添繼續實際能力和保持穩定性。
3.大(dà)行星(xīng)架:大行星架是大行星(xīng)輪(lún)的昂首闊步整體結構,與此(cǐ)同時也是說道(dào)軸。大行星架的革命運行速度作出決定了說道軸的革命。
4.內齒(chǐ)圈:內(nèi)齒圈(quān)較為正常在放慢器殼體上,與大行星輪耦合,給(gěi)予(yǔ)較為(wéi)正常的進行商量點。內齒圈的齒數和太陽輪的齒數作出決定了放(fàng)慢比。
大行星放慢器的使用性能(néng)主要特點:
1.高放慢比:大行星放慢(màn)器能夠達成(chéng)高放慢比,一般(bān)情況下在(zài)1:3到1:100彼此之間。高放慢比需要說道軸的革命伯母進一步減少,進而使原(yuán)有水平上(shàng)升進行載荷的精確程度和保持穩定性。
2.效率(lǜ)更高(gāo)率:大行星放(fàng)慢器的多級放慢運行機製需要其工作效率高達90%上述,遠超過其餘種(zhǒng)類的放慢器(qì)。效率更高率意味著著有(yǒu)關能量消耗少,正常(cháng)運轉更為經(jīng)濟領域。
3.高(gāo)繼續實際能力:大(dà)行星放慢器的多大(dà)行星輪設計需要(yào)載重平均進行散步(bù),增強了繼續實際能力。這需要大行星放慢器可用於高進行載荷投入實際使用。
4.密切整(zhěng)體結構:大行星放慢器的(de)整體結構(gòu)密切,容積小,量(liàng)體重輕(qīng),比較(jiào)合適進行安(ān)裝在宇宙空間持續受限的設備中。
5.低噪聲:大行星放慢器的多級放慢運行機製需要正常運轉踏踏實實(shí),噪聲低,可用(yòng)於對噪聲具體要(yào)求較高的具體場景。
大行星放慢(màn)器的(de)使用案例:
1.工業領域自動化化:在(zài)工業領域自動(dòng)化化(huà)範(fàn)圍,大行星放慢器普(pǔ)遍應用於輸氣帶、革命機器人、著名進行組裝(zhuāng)設備等。2.機器人:在機器人範圍,大(dà)行星放慢器是骨節(jiē)需要的十分重要構件。比(bǐ)如,某工業領域機器人采用(yòng)大(dà)行星放慢(màn)器需要骨節,達(dá)成高精確程度的活動進行控製和進(jìn)行載荷革命。
3.著名儀表:在著(zhe)名儀表範圍,大行星放慢鋪謀定計於(yú)著名進(jìn)行測量和固定設備。比如,某電子光學進行測量儀(yí)表(biǎo)采用(yòng)大(dà)行星放慢器需(xū)要進(jìn)行測量頭,保證進行測量最終結(jié)果的高精確程度和保持穩定性。
4.航(háng)空運輸太(tài)空飛行:在航空運輸太空飛行範圍,大行(háng)星放慢鋪謀定計於飛翔器的進行控製係持續統和領航設備。
挑選適宜的大行星放慢器,針對保證設備的使用性能和值得信賴性至關十分重要。期望(wàng)白文可以提(tí)供幫助你相對更好地掌握大行星放慢器的(de)規律、整體結構、使用性能(néng)主要特點以及其投入(rù)實際使用,為(wéi)你的設準(zhǔn)備型給予進行商量。

東莞生產(chǎn)基地:廣東省東莞市黃江鎮閩泰(tài)路1號愛合(hé)發(fā)工業領域高(gāo)科技園

QQ號子:2853006285

取得聯(lián)係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號 | 網站地圖
全(quán)網市場推廣服務商:創(chuàng)聯(lián)盟
東莞生產基地:黃江鎮閩泰(tài)路1號101室(shì)

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行(háng)趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣服(fú)務商:創聯盟
 進行詳察二維碼

 即時谘詢
 電話取得聯係