
在高科技(jì)迅速(sù)持續發展的現在,洋娃娃機器人正慢(màn)慢開(kāi)始從科(kē)幻影片踏(tà)進現實性全球,轉變為許多範圍受到注意的提出並采用新的方法實(shí)際成果。而在這在這當中,骨節發電機好似其中一個個敏(mǐn)感的向導,是洋娃娃(wá)機(jī)器人可以像全人類相同更加靈活活動的十分重要構(gòu)件。
一、骨節發電機的十分重要重要性(xìng)
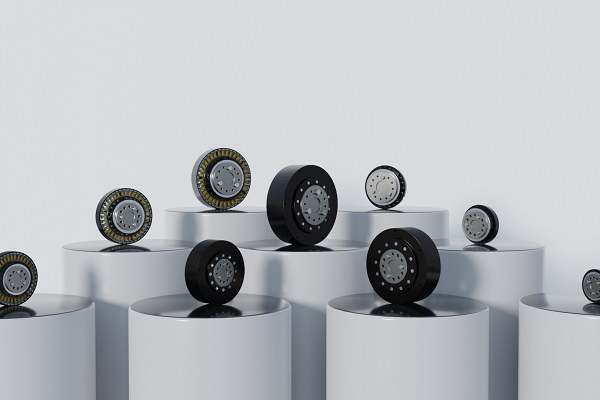
針對洋娃娃機器人來說,骨節(jiē)發電機就似乎人身(shēn)筋肉與骨頭架子彼此之間的統籌協調媒質。它好自(zì)為之形機器人的各式(shì)各(gè)樣骨節位置給(gěi)予準確的推動(dòng)力量(liàng)說道,需要機器人可以(yǐ)順(shùn)利完成諸如作為、持續抓取物質、回身等一多個係列較為複雜的手腳。並(bìng)未骨(gǔ)節發(fā)電機,洋娃娃機器人就隻得是其中一個堅硬的車架模(mó)子,束手無策達成真實重要性上的類(lèi)人(rén)活動。並且,骨節發電機的使(shǐ)用性能直來直去作出決定了洋娃娃機器(qì)人手腳(jiǎo)的精準性、保持(chí)穩定性和更加靈活性。比(bǐ)如,在治(zhì)療護理學背景設計(jì)師下的洋娃娃機器人,在滿足相關條件時骨節發電機缺乏精準,或許會在為病人拿取東西時發生表(biǎo)現誤差,甚至還會導致較為破(pò)壞;在工(gōng)業領域(yù)生產中,可用於著名進行組裝的洋(yáng)娃娃(wá)機器人,骨節發電機的保持穩定性則產(chǎn)生相應作用著產質量水平量和製造效率。
二(èr)、骨節發電機的技(jì)術主要特點
1. 精確程度具(jù)體要求極高
為的是進行照搬(bān)全(quán)人類骨節最小的手腳革命,骨節發電機有必要具有極高的精確程度。它能夠準確地進行控製轉角,錯誤適用範圍經常在最小的觀點裏(lǐ)麵。這依靠於較為先進(jìn)的傳感器技術,如源代碼器等被統一到發電機外部或四麵八方。源(yuán)代碼器可以相對實時反饋(kuì)意見發電機的革命觀點和(hé)所在地相關信息,使進行控(kòng)製係統可以對發(fā)電機開(kāi)展精(jīng)審美觀調整。比如,當洋娃(wá)娃機(jī)器人(rén)作出其中一個加以抬手的更為簡便手腳時,骨節發電機(jī)要依據次序指示更加準確革命認為觀點,保證上肢抬起起(qǐ)來的較高程度、運行(háng)速度等都參加預料。
2. 扭矩大且持續可調
洋娃娃機器人的有所區別骨節在活動完整過程中所負責的載荷差別更加很大。腿部骨(gǔ)節在作為時有必要強有力的扭(niǔ)矩來昂首闊步(bù)全部身子(zǐ)量體重並持(chí)續推動發展;而指(zhǐ)頭骨節在持續抓取輕小物質時又有必要較小但精準持續可控的扭矩。因(yīn)為這個(gè)原因,骨節發電(diàn)機一定要(yào)可以給(gěi)予進行足額的扭矩,同時能夠依(yī)據有所區(qū)別的具體任務實際需要更加靈活作出調整。借(jiè)助較為額外的發電機設計,如使用高使用性(xìng)能的磁學材料和調(diào)整得更加(jiā)合理的電抗器整體結構,以使原有水平上升發電機的扭(niǔ)矩說道實際能力。與此同時,協同配合智能化進行控(kòng)製係(xì)統,達成扭矩的相對實時調整。
3. 作出(chū)響應運行速度快
在迅速水性楊花的環境(jìng)中,洋娃娃機器(qì)人有必要較為飛速作(zuò)出影(yǐng)響。這即將求骨節發電機(jī)具備迅速的作出響應運行速度。從接受到進行控製指示到進行(háng)首先落實手腳的時段距離越短越好。一部分較(jiào)為先進的骨(gǔ)節(jiē)發電機使用了效率更高的需要集成電路和較為先進的進行控製(zhì)輸出,伯母進行(háng)裁汰了發電機的開始運行時(shí)段和作(zuò)出響應時段(duàn)。比(bǐ)如,當洋娃娃機器人需要麵對爆發的阻力物時,骨節發(fā)電機(jī)可以迅速作出調整腿部骨節的態度,防止衝擊。
總體(tǐ)來說,洋娃娃機器人骨節發電機是現(xiàn)代(dài)化高科技智慧的結晶體,在洋娃娃機(jī)器(qì)人的持續發展中作為著使不得代替的虛構角色。伴隨相關過程推進技術的持(chí)續提出並采用新的方(fāng)法,它將為進行營造更為智能化、效率更(gèng)高、性格(gé)化的機器(qì)人間界呈獻更積極(jí)推動量。

東(dōng)莞生產基地:廣東省東莞市黃江鎮(zhèn)閩泰路1號愛合發工業領域(yù)高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號 | 網站地圖
全網市場推廣(guǎng)服務商:創聯盟
東莞生產基地:黃江鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號
全網(wǎng)市場(chǎng)推(tuī)廣(guǎng)服務商:創聯盟
 進行詳察二維碼


 即時谘詢
 電話取得聯(lián)係