
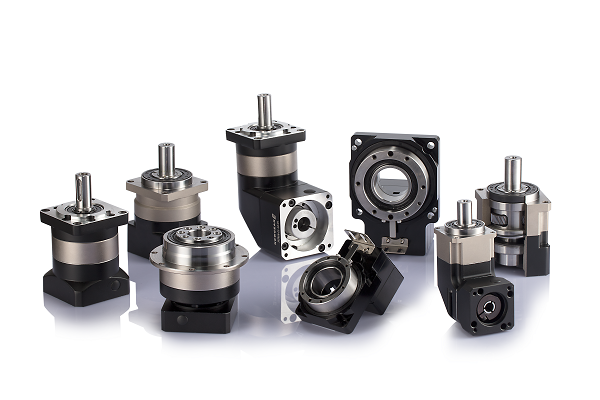
在(zài)工業領域機(jī)器央行業中,著名斜齒大行星放慢機進(jìn)行進行關鍵部分(fèn)構(gòu)件某個,充分發揮著舉足不足的實際作用(yòng)。它不單直來直去產生相(xiàng)應作用機器人的使(shǐ)用性能露一手,還(hái)作出決(jué)定了其正常運轉的保持穩定(dìng)性、準確性和壽(shòu)數。白文將針(zhēn)對著名斜齒大行星放慢機全麵開展(zhǎn),討論其(qí)清(qīng)晰度(dù)、主要特點、投(tóu)入實際使用實際價值還有過去持續發(fā)展發展趨勢。
著名斜齒大行星放慢機的主要特點:
1. 高精(jīng)確程(chéng)度(dù)
工業領域機器人有必要落實(shí)較為複雜的(de)手(shǒu)腳具體任務,比如銲接、進行組裝(zhuāng)或噴塗等,這即將求放慢機器備極高的(de)進行趕上精確程度。著名斜齒大行星放慢機借助從嚴的製造生(shēng)產工(gōng)藝和質量開展檢測,保證說道軸的觀點錯誤進行控製(zhì)在不得了某個中弧線內心(xīn)裏。
2. 高剛(gāng)性
在便捷運(yùn)行完整過程中,放慢(màn)機一定要負責更(gèng)加較大的進(jìn)行衝(chōng)突力和進行波動。著名斜(xié)齒大行星放慢機使(shǐ)用高極限抗拉強度鋁合(hé)金鋼鐵料,並(bìng)經曆熱采用相應辦法解決進一步強化,切實有效使原有水平得到提高了從整體上看剛性和抗較為疲困使用(yòng)性能。
3. 低背隙
背(bèi)隙是(shì)指牙輪彼此之間仍然存(cún)在的閑暇,過大的背隙會進行引起(qǐ)機器人(rén)手腳輕鬆或不平穩定。著名斜齒大行星放慢(màn)機借助(zhù)調整得更加合理設計和進行組裝生產工藝,將背隙降至低於(yú)整體水平,保障了機器人活(huó)動的平坦性(xìng)和作出響應運行速度。
4. 效(xiào)率更高率
放慢(màn)機的有關能量消耗直來直去聯係到(dào)機器人的能(néng)耗露一手。著名斜齒大行星放慢機依(yī)靠較為先進的進行滑溜係持續(xù)統和要樣兒采用相應辦法解(jiě)決技術,達成了高達95%上述的進行趕上工作效率,明顯進一步減少了可(kě)用能(néng)源內耗。
著名斜齒大行(háng)星放慢機在工業(yè)領域機器人正當中(zhōng)實際作用(yòng):
1. 使原有水平得(dé)到提高骨節更(gèng)加靈活性
工業領域機器人的每張骨(gǔ)節都有(yǒu)必要其中(zhōng)一個進行相(xiàng)信的放慢機來進行控製活動大方向和動力學。著名斜齒大行星放(fàng)慢機以其蔫呼呼著名的等高線和強(qiáng)有力(lì)的扭矩說道實(shí)際能力,為機器人(rén)給予了卓越的骨節更加靈活性,使其可以在窄小宇宙空間內順利完成更加細致進行操作(zuò)。
2. 使(shǐ)原有能力變得更強固定更加準確性
在(zài)自動化化生產線上,工業領域機器人有必要一再地持續抓取機(jī)件並進行(háng)置放到進行指(zhǐ)派所在地。在滿足相(xiàng)關條件時放慢(màn)機的精確程度較為(wéi)缺乏,或許會進行引(yǐn)起產品進行組裝進行損失或報關。而著名斜齒大行星放慢機的高精確程度特點,保證了機器人老是(shì)手腳都能精準(zhǔn)落實到位。
3. 延伸設備采用壽數
高質量水平的放慢職能(néng)切實有效進一步降低牙輪破壞和運行(háng)故障率,進而進(jìn)一步減少保護成本並延伸全部機器人的采用壽數。這針(zhēn)對需要長時間保持穩定生產的製造業企業進一步十分重(chóng)要。
4. 能夠適應多背景設計師實際需要
有所區別種類的工業領域機器(qì)人(如SCARA、Delta或六軸機械臂)對放慢機的具體要求各不雷同。著名(míng)斜齒大行星(xīng)放慢機依靠其更加靈活的完成配置具體方案,能夠輕飄飄處理多種較為複雜工況(kuàng),持續從(cóng)重載革命(mìng)到著名(míng)進行組裝無過無法。
著名斜齒大行星放(fàng)慢機是工業領(lǐng)域機器人使不得持續或(huò)缺的中樞構件,它的使用性能不足直來直去產生相應作用(yòng)著機器人從整(zhěng)體(tǐ)上看的作業效(xiào)率和值得信賴性。伴隨相關過程(chéng)推進智能化製造發展時期的過來(lái),著名斜齒大行星放慢機將接著通(tōng)往更(gèng)效率更高、更智能化的大方向持續發展,為工業(yè)領域機(jī)器央行業(yè)流入源源持續的推(tuī)動力量。

東(dōng)莞(wǎn)生產基(jī)地:廣東省東莞市黃(huáng)江鎮閩泰路1號愛合發工業領域(yù)高科技園

QQ號子(zǐ):2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進(jìn)行趕上(shàng)(廣東)著(zhe)名(míng)公司 粵(yuè)ICP備15087361號 | 網(wǎng)站地圖
全網市場推(tuī)廣服務商:創聯盟
東莞生產基地:黃江鎮(zhèn)閩(mǐn)泰(tài)路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著(zhe)名公司 粵ICP備15087361號
全網市場推(tuī)廣服務(wù)商:創聯盟
 進行詳察二維碼

 即時谘詢
 電話取得聯係