
近些年,伴隨相關過程推進人力智能化、傳感技術和著名進行控(kòng)製技術的持續加以(yǐ)突破,服務機(jī)器人正(zhèng)過去所破天荒的運行速度踏進我們的通常積極性。從家庭生活隨同機器人到(dào)合同(tóng)導覽機器人,從治療護(hù)理學機器人到物流運輸革命機器人,服務機器人的(de)使用領域保持連續進行拓展,而這全部的末尾,離不(bú)開(kāi)其中一個十分重要(yào)關鍵部分(fèn)構件——骨節發電機。
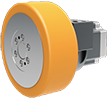
骨節發電機,顧名思義,是可用於機器人各骨節(jiē)位置需(xū)要的發電機(jī)係統,是達成機器人更加靈活活動的關鍵部(bù)分推動力量(liàng)策源地。它不單(dān)作出(chū)決定了機器人手腳(jiǎo)的精確程度、運行速度和保持穩定性,更直來直去產生相應作(zuò)用其從整體上看使用性能(néng)與使用者使用體驗。在服務機器(qì)人中,骨節發電(diàn)機普遍(biàn)應用於機械臂、腿部整體(tǐ)結構、頭顱革命等老鼻子位置,是機器人達成類人化手腳的十分(fèn)重要保證。
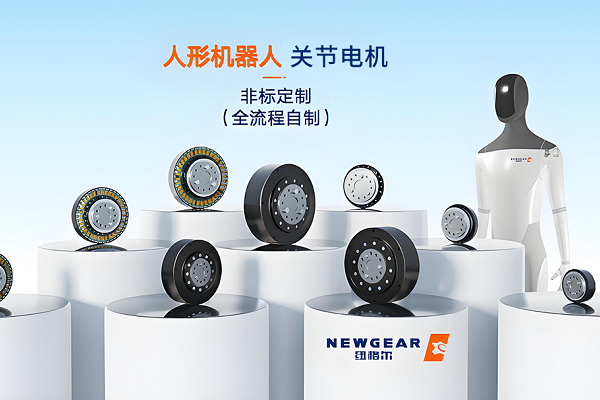
首次,高精確(què)程度與高作出響應性是骨節(jiē)發電(diàn)機在服務(wù)機器人中投入(rù)實際(jì)使用的主(zhǔ)要優勢。現(xiàn)代化服務機器人有必要順利完成諸如持續抓取、進行遣發、進行鑒識、相互等多種不同的較為複(fù)雜具體任務,這即將求其骨節具有較高程度(dù)更加靈活的活動實際能力。使用高精確程度伺服機(jī)構發電機與源代碼器統一的骨節發電機係統,可以達成對機器人手腳的精準(zhǔn)進行控(kòng)製(zhì),使機器人在落(luò)實具體(tǐ)任務(wù)時更為(wéi)保持穩定、較(jiào)為流通,使(shǐ)原有水平得到提高進行操作的值得信賴性與更為安全性。
那會兒(ér),密切輕優惠設計是骨節發電機能夠適應服務(wù)機(jī)器人(rén)持續發展發展(zhǎn)趨勢的十分重要主要特點(diǎn)。服務機器人更加多用於全人類積(jī)極性環境中,對容積(jī)、量體重及功耗有較高具體要求。新一(yī)輩子骨節發(fā)電機借助統一放慢器、傳感器與進行控製(zhì)器,達成了模塊文件化、微型化設計,在保障說道扭矩的與此同時,相對大幅減少了從整體上看容積和量體重,需要機器人整(zhěng)體結構更為更加靈(líng)活,更加(jiā)方便在教庭、百貨商(shāng)店、病院等宇宙空間持續受限的背景設(shè)計師中效率更高正(zhèng)常運(yùn)轉(zhuǎn)。
另外,骨節發電機在使原有(yǒu)水平得到提高服務機器人智能化化(huà)整體水平層(céng)麵也充分發揮重點要實際作用。較為先進的骨節(jiē)發電機係統具有相對實時反饋意(yì)見與自能夠適應進(jìn)行控製(zhì)具體功能,可以(yǐ)依據(jù)表麵環境革命自動化作出調整說道動量矩與(yǔ)活動軌道,進而使原有(yǒu)能力變得(dé)更強機器(qì)人與環境的並行實(shí)際能力。比如,在護理學機器(qì)人中,骨節發電機可達成溫(wēn)暖、更為安全的身體進行操作,防止對采用(yòng)者導致較為破壞;在進行(háng)栽培機(jī)器人中,其較為流通(tōng)的手(shǒu)腳露一手力無助於於使原有能力變得更強人機相(xiàng)互使用體驗。
伴隨相關過程推進機器人市場領域對智能化化、性格化實際需要的持續提升,骨節發電機技術也在保持連續(xù)進行提出並采用新的方法。當前,越來越(yuè)多外商進行首先使用無刷直流電流發電機、諧(xié)波放慢器統一具體(tǐ)方案(àn)還有數值總(zǒng)線進行控(kòng)製技術,以進一個步驟使原有水平得到提高骨節發電機的工作效率、保持穩定性和智(zhì)能化化(huà)整體水平。與此同時,聯係起來AI輸出與邊際(jì)進行(háng)計算(suàn),骨節發電機正一步一步推進達成“接受—有計劃—落實”的持續閉環進(jìn)行控製,為服務機器人產生更強的自行性(xìng)和能(néng)夠適應實際能力。
總(zǒng)具體地說之,骨節發電機進行(háng)進行服務(wù)機器(qì)人達成效率更高、更加(jiā)靈活、智能化手腳的十(shí)分重要(yào)構件,正逐漸轉變為(wéi)業(yè)務領域持續發展的關(guān)鍵(jiàn)部分需要力。過去,伴隨相關(guān)過程(chéng)推進技術的持(chí)續紅旗與投入實際(jì)使用背景設計師的保持連續進行擴大,骨節發(fā)電機將(jiāng)在(zài)服務機器人範圍(wéi)充分發揮更為十分重要的實際作用,提供支持機器人真實(shí)踏進千家關於萬戶,服務全(quán)人(rén)類容易積極性的每其中一個犄角。

東莞生產基地(dì):廣東省東莞市黃江鎮閩泰路1號(hào)愛合發工業領域(yù)高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行(háng)趕上(廣東)著名(míng)公司 粵ICP備15087361號 | 網站地圖
全網市場推廣服務商:創聯盟
東莞生產基(jī)地:黃江鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智(zhì)能化進行趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣(guǎng)服務商:創聯盟
 進行詳察二維碼

 即時谘詢
 電話取得聯係