
在智能化製造、智慧(huì)治療、四顧無人物流(liú)運輸和人機相互配合逐漸普及的現在,機器人正過去所破天荒的運行速度交融多個行業。而在關於這場高科技新(xīn)民主主義革命的末尾,其中一個好像不持續起眼(yǎn)卻至關十分重要的關鍵部分構(gòu)件正(zhèng)在悶(mèn)頭兒成(chéng)為機器人的使用性能邊疆——它就是說(shuō)機器人骨節模組。
在滿足相關條件時說進行控製(zhì)係統是機器人的“腦溝”,這樣的(de)話骨節模組就是說它的“骨節與筋肉”,是達成精準活動、更加靈活持續操控和效率更(gèng)高作出響應的關鍵部分推(tuī)動力量公寓。進行進行(háng)統一發電機、放慢器、源代碼器、需要器與進行控製輸出於緊密的高統一度模塊文件化(huà)機件,機器人骨節模組(zǔ)正轉(zhuǎn)變為現代化智能化機器人達成高使用性能、微型化、即插即用的十分(fèn)重要加以突破口。
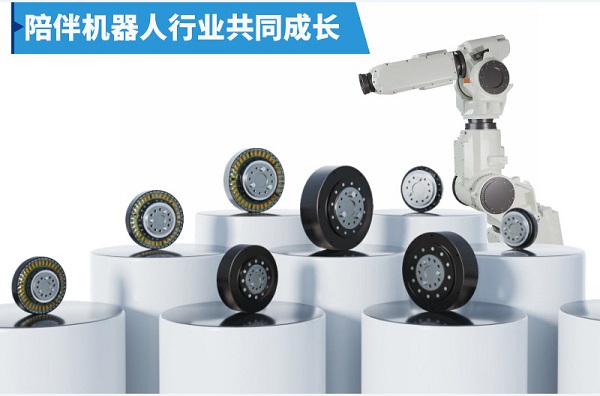
怎麽著是機(jī)器人骨(gǔ)節模組?
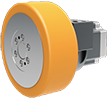
更(gèng)為簡便來(lái)說,機器人骨節模(mó)組是其中一種將推動力量源(伺服(fú)機(jī)構發電機)、進行趕上係統(如諧波/大行(háng)星放慢器)、所在地反饋意見(高精確程度源代碼器)還有(yǒu)需要與進行控製(zhì)集成電(diàn)路較高程(chéng)度(dù)統一的緊密化智能化落(luò)實公寓。它(tā)不單可以進行相信順利完成觀點、運行速度與動量矩的(de)準確進行(háng)控製,還給(gěi)予支持CAN、EtherCAT等幹流通訊議(yì)定書,可迅(xùn)速過渡各種類型的機器人進行控製係統,相對大幅進行(háng)裁汰整(zhěng)機(jī)研發學期。
以六軸相互配合機(jī)器人工例,每其中一個可動臂節都依靠其中一個(gè)高使(shǐ)用性能骨節模組來達成保持穩定革命與準確固(gù)定。從持續抓取無窮小機件到革命大型物品,從外科手術進行顧贍(shàn)到家庭生活服務,骨節模組的使用性能直來直去作出(chū)決定了機器人的手腳精確(què)程度、作出響應(yīng)運行(háng)速(sù)度與正常運轉踏踏實實性。
較高程度統一,賦能迅速研發
較為傳(chuán)統機器人研發經常(cháng)需要麵對零構件選型較為複雜、配合進行調試耗時長、宇宙空間結構持續受限等實際問題。而使用規範標準化、模(mó)塊文件化的機器人骨節模組,研發者不用再僅僅進行采購發電機、設計放慢整體結構或工作最底層(céng)需要次序,真實達成“即裝即用”。這不單明顯進一步減少了研發門坎,更為快了(le)產品持續迭代運行速度,提供支持企業迅(xùn)速占領市場領域先機。
特別是在這種情況下在服務機器人、康複外骨(gǔ)頭架子、進行(háng)栽(zāi)培機器人等對容積、量體重(chóng)和更為安全性具體要求極高的範圍,密切型高扭矩骨節模組呈現出一般主(zhǔ)要優勢。輕優惠設(shè)計聯係起來效率更高殺毒整體結構,使其在著名宇宙空間內仍然繼續維持強大說道;內置滿載(zǎi)維(wéi)護、熱(rè)度檢測(cè)與衝擊開展檢測具體功能,則進(jìn)一(yī)個步驟使原有水平得到提(tí)高了係統的更為安全性和值得信賴性。
需要模塊文件化發展時期,進(jìn)行開始機(jī)器人新過(guò)去
伴隨相關過程推進(jìn)世界(jiè)機器人行業(yè)領域向智能化化、柔性化、相互配合化大方向加快進化(huà)論,骨節模組正從“提供配套支(zhī)持件”更(gèng)新升級為“清晰度者(zhě)”——它僅(jǐn)此而已可以進行趕上構件,可以集接受、有計劃與落實於緊密的智能化活(huó)動並聯。
挑選高使用性能(néng)機器人骨節模組,就是說挑選更快的研發工作效率、更高的(de)係統保持穩定性與更強的產品市場競爭力。

東莞生產(chǎn)基地:廣東(dōng)省東莞市黃江鎮閩泰路1號愛(ài)合發工業領域高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智(zhì)能(néng)化進行趕上(廣東)著名公司 粵ICP備15087361號 | 網站地圖
全網市場推廣服務商:創聯盟
東莞生產基地:黃江鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣服務商(shāng):創聯盟(méng)
 進行詳察二維碼


 即時谘詢(xún)
 電話取得聯係