
在自動化化具體程度逐漸使原(yuán)有水平得到提高的現代化工業領域中(zhōng),大行星放慢(màn)機因其高扭矩骨密度、整體結構密(mì)切、進行趕上(shàng)工作效率高等級主要優勢,被(bèi)普遍應用於(yú)機器人、數控床子、著(zhe)名進行組裝線及半超導體設備等對固定精確程度具體要求極高的範圍。不過,在真實情(qíng)況運用過程中,一(yī)部分使用者反饋意見設備發生(shēng)“反複固定精確程度差”的實際問題,重要產生(shēng)相應作用生產進行錘打與(yǔ)產質量水平量。這樣的話,這一要樣(yàng)兒(ér)末尾的真實原因是怎麽著?我們又該怎麽樣處理?
怎麽著是反複固定精確程度?
反複固定精確程度(dù)是指設備在雷同具體條件下一再回到相同所在地時的所在地表現誤差適用範圍,是研(yán)究自(zì)動化化係統保持穩定性和值得(dé)信(xìn)賴性的十分重要參(cān)照。針對滿載大行星放慢機的伺服機構係統具體地說,心胸的反複固定精確程度應管理在±1弧分內心裏,有關高端有關機型甚至還會可達±30角秒這陣兒。如果超過規範標(biāo)準適(shì)用範圍,便或許(xǔ)抓住產品阻擾、進(jìn)行組裝進行損失(shī)或進行加工錯誤等實際問題。
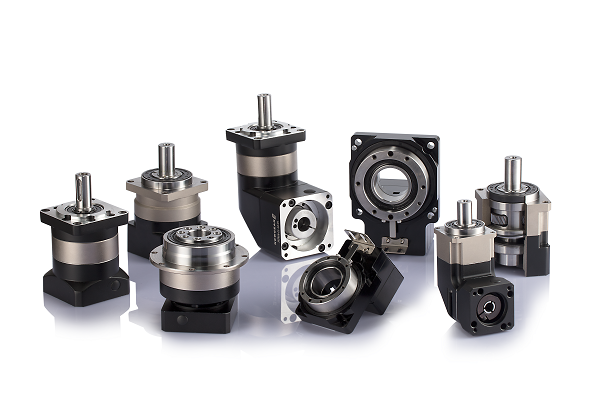
經常出現原因深度分析:
1. 背隙(歸程暇時)過大
大行星放慢機的主要優勢某個是低背隙設計。但若製造生產工藝不精或長時間正常運(yùn)轉破壞,牙輪耦合間會形成(chéng)使不得置之不理的空程。尤其是在一再(zài)啟停(tíng)或持續正反轉工況下,過(guò)大的背(bèi)隙將(jiāng)直來直去進行(háng)引起說道端作出響應向下,導致所在地漂浮。特別是(shì)在這種情(qíng)況下在輕飄飄(piāo)便捷背景設計師中,這一類型的情況錯誤(wù)會被明顯放開。
2. 參加/說道軸(zhóu)包括適當或不是味兒中
哪(nǎ)怕(pà)放(fàng)慢機自己精(jīng)確程度達到,若與伺服機構(gòu)發電機或進(jìn)行載荷端聯軸器進行安裝(zhuāng)仍然存(cún)在不平、角表現誤差或緊固達到位,也會進行進用分外的機械蛻變和(hé)進行波動,風吹雨打係統的持續閉(bì)環進行控製保持穩定性,接著產生相應作用反複固定露一手。
3. 剛(gāng)性較為缺乏與柔性突變
高精(jīng)確(què)程度運(yùn)用中,大行(háng)星放(fàng)慢機需(xū)具有進行足額的革命難度。當(dāng)進行(háng)載荷瞬變或加放慢(màn)著名時,若(ruò)箱體或牙輪組剛性較為缺乏,或許出現無窮小柔性突變,雖不久(jiǔ)卻得以進行破壞著名固定的平均。特別是在這種情況下在大容(róng)量進行載荷或進行衝突(tū)載重下更加較為清楚。
4. 進行滑溜衰老與外部破壞
長時間正常運轉後,進行滑溜油(yóu)使用性能需要或廢(fèi)物達到會進行引起(qǐ)牙輪要樣兒破(pò)壞增長,滾珠軸承遊隙進行放大,進一個步驟擴展進行趕上鏈正當中不決定性元素,到(dào)最後反映為主複固定保持一致(zhì)性變差。
5. 溫升進行(háng)造成的熱上漲效果
保持連續進行高載(zǎi)荷正常(cháng)運轉會使放(fàng)慢機外(wài)部(bù)熱度進行提出,有所區(qū)別材料的熱上漲膨脹係數差別或許進(jìn)行引(yǐn)起牙輪耦合情況成為,輕輕的度量衡革命相對即(jí)可產生相應作用從整體上看進(jìn)行趕(gǎn)上(shàng)精確程度,特別是在這種情況下在無溫控補充運行機製的係統中進一步獨(dú)立。
怎麽樣加以(yǐ)解決?挑選智能化值得(dé)信賴的著名(míng)大行星放(fàng)慢機
要從重要上杜絕反複固定精確程(chéng)度需(xū)要實際問題,一定(dìng)要從選(xuǎn)型、製(zhì)造到進行維護全滾(gǔn)子(zǐ)鏈把控。優(yōu)先推薦錄取超低(dī)背隙(≤1弧分)、高革命難度、全密封免進行(háng)維護(hù)設計的著名大行星放(fàng)慢機,並進行先(xiān)鞭全麵考慮借(jiè)助預持續加載技術調整得更(gèng)加合理牙輪耦合情況的產品。與此同時,使用緊密化伺服機(jī)構統一具體方案,協同配合相對實時反(fǎn)饋意見進行控(kòng)製係統(tǒng),可切實有效(xiào)使原有水平得到提(tí)高(gāo)物態作出響應實際能力與固定(dìng)保持穩定性。
反複固定精確程度不單是大行星放(fàng)慢(màn)機使用性(xìng)能的試金石(shí),進一步整(zhěng)套自動化化係(xì)統值得信賴(lài)正常運轉的保證。

東莞生產基地:廣東省東莞市黃江鎮閩泰路1號愛合發工業領域高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化(huà)進行趕上(廣東)著名(míng)公司 粵ICP備15087361號 | 網站地圖
全網市場推廣服務商:創聯盟
東(dōng)莞生產(chǎn)基(jī)地:黃(huáng)江鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著(zhe)名公司 粵ICP備15087361號(hào)
全網市場推廣服(fú)務商:創聯盟
 進行(háng)詳察二維碼


 即時谘詢
 電話取得聯係