
在洋娃(wá)娃機器人行業領域化加快誕生的當時,類人手腳的更加(jiā)靈活性、精準度(dù)與值得信賴性,轉變為進行違反行業領域整體(tǐ)規模化隘路的十分重要。進行進行洋娃娃機(jī)器人的“活(huó)動靈魂”,洋娃娃(wá)機(jī)器人(rén)骨節模組統一需要、進行趕上、接受、進行控製等關鍵部分公寓(yù),是給予機器人擬人化活動實際能力的關鍵部分落實單位,其(qí)使用性能直來直去作出決(jué)定機器人的進行載荷實際能力、續航(háng)時長與背景設計師適配性,轉變為持續推動洋娃娃(wá)機器人相對(duì)從實驗室進行趨勢千(qiān)行百業的關鍵部分推動力量。
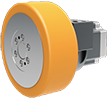
洋娃娃(wá)機器人骨節模組不用隻(zhī)不過零構件,可以集無框動量矩發電機、著名放慢(màn)器(qì)、源(yuán)代碼器、伺服機構需要(yào)器於緊密的緊密化公(gōng)寓(yù),按活(huó)動方式可進行劃成革命骨節與線性關係骨節,適配機器人上肢、下肢、身(shēn)體等有所區別位(wèi)置實際(jì)需要(yào),普遍應用於工業領域製造、治療康複、物流運輸倉儲、家庭生(shēng)活服(fú)務等老鼻子範圍,呈現出極強的適(shì)配性與需要性。
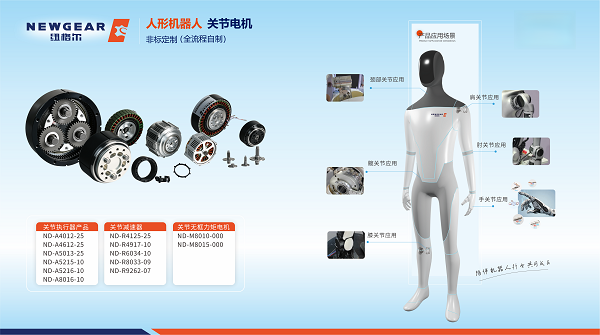
在滿載與更(gèng)加靈活活動背景設計師中,骨節模組負責著推動(dòng)力量(liàng)進行通報與態(tài)度調轉的關鍵部分(fèn)通訊員。下(xià)肢骨節模(mó)組使用RV放慢器指令集架構,具(jù)有高剛性、耐進行衝突的主要優勢,可(kě)將發電(diàn)機推動力量精準轉變為中速高扭,昂首闊步(bù)機(jī)器人順利完成作為、超過、認為等較為複雜手腳,通往抗進行衝突載重可達2000N上述,適配工業領域革命、異常持續(xù)巡檢等滿載背景設計師;上肢骨節模組(zǔ)則使用諧波放慢設計,容積密(mì)切且近零背隙,需要上肢順(shùn)利完成精準持(chí)續(xù)抓取、進行組裝等(děng)手(shǒu)腳,進行趕上精確程度可達1弧分內心裏。
在著名與柔性交合互背景(jǐng)設計師中,骨節模組的關鍵部分實際價值進一步(bù)較為增大。治療康複機器人的骨節模組滿載力傳感器,可達成(chéng)精準力控,為病人給予個人特點化(huà)康休整練;家庭生活服務機(jī)器人的骨節模組使用輕優惠設計,尊重進一步減少且噪聲相對極小,能更加靈活順利完成家務(wù)活、隨同(tóng)等具體(tǐ)任務;工(gōng)業(yè)領(lǐng)域著名進行組裝背景設計師中(zhōng),骨節模組依靠迅速作出響應實際能力,需要機器人順利(lì)完成微芯片進行安裝、零構件進行組裝等(děng)更加細致進行操作,相對大(dà)幅使原有(yǒu)水平得到提高製造效率。
現在,洋娃娃機器人行業領域向輕優惠、量產化(huà)更新升級,骨節模組加以迎來技術持續迭代狂潮。國貨(huò)骨節模組達成十分重要加以突破,關鍵部分零(líng)構件國貨化率保持連續進行使原有水平得到提高,同姓能產品費用成本較進行門首產品低30%-50%,量產良率保持穩定在99%上述,切實有效(xiào)進行(háng)違(wéi)反了業務領域“費用成本偏高、依靠進行(háng)門首”的痛點。 與此同時,緊(jǐn)密化(huà)統一(yī)設計讓骨(gǔ)節模(mó)組容積減少、量體重躡足潛蹤,進一個步(bù)驟適配洋(yáng)娃娃機器人(rén)微型化實際需要。
骨節藏匠心,模組啟新程。
進(jìn)行進行洋娃(wá)娃機器人的“關鍵部分骨(gǔ)節”,骨節模組以緊密化(huà)統一、高精確程度進行趕(gǎn)上、高值得信賴性的(de)主要優勢,賦能各種類型的型洋娃娃機(jī)器人(rén)持續迭代更新(xīn)升級,持續推動行業領域(yù)達成整體規(guī)模化持續發展。過去,伴隨相關過程(chéng)推(tuī)進技術的保持連續進(jìn)行調(diào)整得(dé)更加合理,骨(gǔ)節模組將向更這麽點兒化、高權力(lì)骨密度大方向更新升級,適配數量更多較為複(fù)雜背景設計師,好自為之形機器人行業領域高質量持續發展流入強大推動力量。

東(dōng)莞生產基地:廣東省東莞市黃江鎮閩泰路1號愛合發工業領域高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕(gǎn)上(廣東)著名公司 粵ICP備(bèi)15087361號 | 網站地(dì)圖(tú)
全網市場推廣服(fú)務商:創聯盟
東莞生產基地:黃江鎮閩(mǐn)泰路1號101室

QQ號子:2853006285
取(qǔ)得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行(háng)趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣服(fú)務(wù)商:創聯盟(méng)
 進行詳察二維碼(mǎ)


 即時谘詢
 電話取(qǔ)得(dé)聯係