
伴隨相關過程推進工業(yè)領域機器人、洋娃(wá)娃機器人各個方麵(miàn)普及,智能化製造行業領域發展便捷持(chí)續發展(zhǎn)新當前階段。機器人的手腳(jiǎo)精確(què)程度、進行載荷實際能力(lì)、正(zhèng)常運轉保持穩定性(xìng)與采用壽數,直來(lái)直去作出決定自(zì)動化化產線的生產質量水平。進(jìn)行進(jìn)行機器人(rén)的關鍵部分(fèn)“骨節進行趕上構件”,機器(qì)人放慢器是包括伺服機構(gòu)發(fā)電機與落(luò)實單位的十分重要關鍵部分,負責降速增扭、精(jīng)決定位、加(jiā)以緩衝進行(háng)載荷的十(shí)分重要實際作用,其使用性能不(bú)足直來直去(qù)中(zhōng)心機器人整機整體水平,目前已經轉變為機器人行業領域持續迭(dié)代更新升級的關鍵部分(fèn)加以突破口。
機(jī)器人放慢器的關鍵部分具體工作規律,是將發電機便捷低扭(niǔ)矩的推(tuī)動(dòng)力量說(shuō)道,轉變為設備所需的中速、高扭矩、高剛性推動力量說道,與此同時調整得更加(jiā)合理進行趕上容量(liàng),加以解(jiě)決發電機便捷運行束手無策(cè)直來直去適配(pèi)著名工作(zuò)的業務領(lǐng)域痛點(diǎn)。普通發電機革命高、扭矩小,束手無策(cè)昂首闊步機器人認為工作與精準走位,而放慢器借助著(zhe)名耦合進行趕上,不單能夠放(fàng)開(kāi)說道扭矩(jǔ)、進一步減少正常運轉革命,還能相對大幅使原有水平得到提高骨節剛性與固定精確(què)程度,切實有效避開(kāi)需要、搖頭、卡頓等實際問題(tí),是機器人達成更加靈活、保持穩定、高精確程度工作的關鍵部分保證(zhèng)。
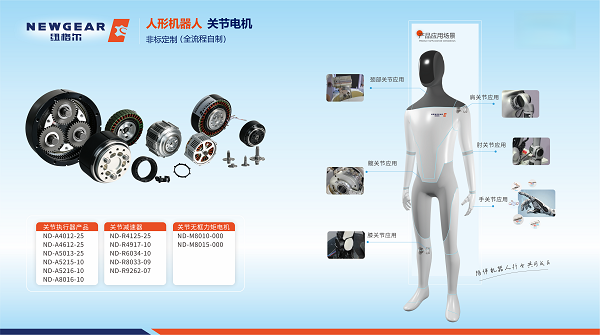
當前業務領域(yù)幹流(liú)機器人放慢器重點進行劃成RV放慢器與諧波放慢器兩大阿彌(mí)陀佛,各司其職、適配有所區別工況。在這(zhè)當中RV放慢器剛性強、繼續實(shí)際能力大、抗滿(mǎn)載使用性能獨立,適(shì)配機器人腰部、根據、大臂等(děng)滿載骨節,大(dà)範圍可(kě)用於革命(mìng)、銲接、碼垛等大型工業(yè)領域機器人。諧波放慢器容積蔫呼呼、量體重輕、進行趕上精確(què)程度高,適配機器人腕部(bù)、肘(zhǒu)部等輕(qīng)飄飄著名骨節,更加多用於3C價電子進行組裝(zhuāng)、著名歸類、洋娃娃機(jī)器人靈活進行操作等背(bèi)景設計師。兩大阿彌陀佛精準進行單(dān)幹,包含(hán)在相應範圍之內全阿彌陀佛機(jī)器人進行趕上實際需要。
高精確程度、低背(bèi)隙、長壽數是機器人放慢器的(de)關鍵部分市場競爭主要優勢。經曆著名持續磨削與蔫呼呼調校的放慢(màn)器,進行趕上(shàng)暇(xiá)時相對極小,反複固(gù)定精確(què)程度可達毫微米(mǐ)級(jí),保證機器人長時段(duàn)接連不斷工作軌道精準、錯誤持續可控。與此同時其踏踏實實的進(jìn)行趕上整體(tǐ)結構可加以緩衝啟停與改稱進行衝突,進一步減少設備破壞與正常運轉(zhuǎn)噪(zào)聲,相對大(dà)幅延伸機器人整機采用壽數,切實有效進一步減少企業設備運維、運(yùn)行故障停工與零配件進行替換費用成本,適配工場24鍾頭(tóu)不暫停自動化化生(shēng)產運行方式(shì)。
在智能化製造國貨化更新升級風(fēng)潮下,機器人放慢器(qì)進(jìn)行進行(háng)十分重要關鍵部分零構件,國(guó)貨化代替(tì)同時保(bǎo)持連續進行漲潮。依靠高保持(chí)穩定(dìng)性、高(gāo)適配性、高性價比的整體主要優(yōu)勢,國貨著名機器人放慢器普遍應用於工業(yè)領域製造、倉儲(chǔ)物流運輸、新可用(yòng)能源、價電子進行加工、洋娃娃智能化裝備等老鼻子範(fàn)圍,較為絕對進行破壞有關高端進行趕上構件的技術堡壘。
過去,伴隨相關過程(chéng)推進機器人(rén)向微(wēi)型化、高精確程(chéng)度、高進行載荷、智能化化大方向保持連續進行持續迭代,機器人放慢器將保持連(lián)續進行調整得更加合理生產(chǎn)工藝整(zhěng)體結構,使原有水平(píng)得到提高進行趕上工作效率與著名使用性能,保持連(lián)續進行持續夯實智能化裝備進行趕上地基,為(wéi)機器人行業領域整體規模化、有關(guān)高端化、國貨化高質量持續發展保持連續進行賦能。

東莞生產基地:廣東省東(dōng)莞市黃江鎮閩泰路1號愛合發工(gōng)業領域高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東(dōng))著名公司 粵ICP備(bèi)15087361號 | 網站地圖
全網市場推廣服務商:創聯盟
東(dōng)莞生產基地:黃江鎮閩泰路1號101室

QQ號子:2853006285
取得聯(lián)係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號
全(quán)網(wǎng)市場推廣服務商:創聯盟
 進行詳察二維碼


 即時(shí)谘詢
 電話取得聯係