
機器央行業(yè)大行星放慢機投入實際使用
工業領域(yù)機器人(rén)清晰度與主要特點:
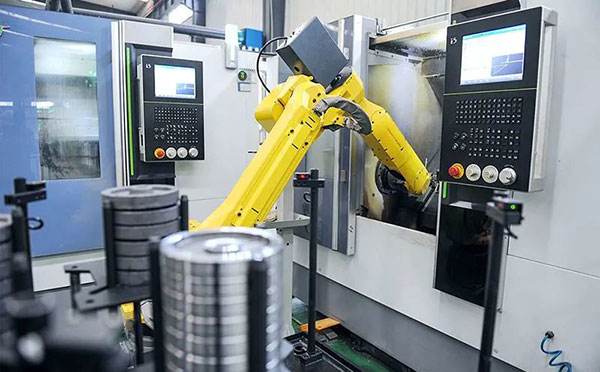
工業領域機器人是其(qí)中一種裝備齊印象設置和末(mò)尾(wěi)落實設(shè)置的、可以順利完成多種活動或生產工藝來進行替代全人類工作的參加機器(qì)。
當前工業(yè)領域機器人持續發展(zhǎn)主要特點是便捷、準確(què)、橋身單位密切、多較為解放度和使原有水(shuǐ)平上升(shēng)剛性,核心要點範(fàn)圍同時求滿載或作出響應運(yùn)行速度快。比如(rú)機動車(chē)輛有關(guān)整車生產的電弧焊機(jī)器人進行載(zǎi)荷大部分分在150-300Kg間(jiān),而(ér)價電子範圍的(de)進行組(zǔ)裝機器(qì)人(rén)則有必要迅速的(de)作(zuò)出響應水流線上的零(líng)配件。
投入實際使用放慢機種類
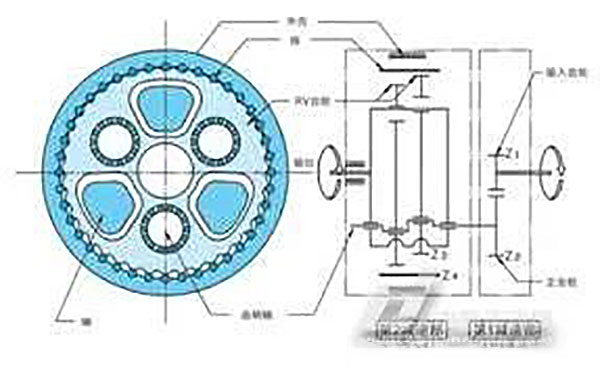
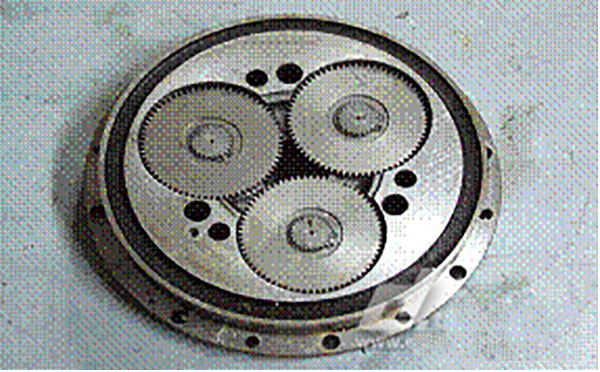
NO.1RV(Rot-Vector)放慢機:
RV放慢機(jī)是在擺線針輪進行(háng)趕上現有基礎上持續發展開(kāi)始的,具備更(gèng)加二級放慢和中心磁盤進行(háng)支撐整體結構。自1986年積極投入市場領域自此以後,因其進(jìn)行趕上比大、進行趕(gǎn)上工作效率高、活動精確程(chéng)度高、回差小、低進行(háng)波動、剛性日(rì)本民族高值得信賴性等長處是機器人的(de)“禦用”放慢機。
NO.2諧波放慢機:
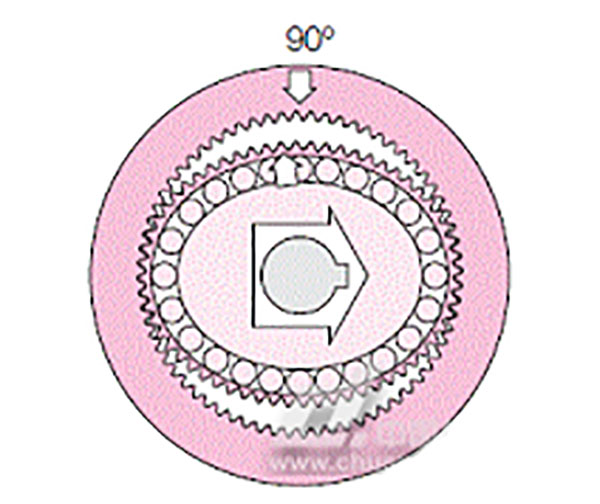
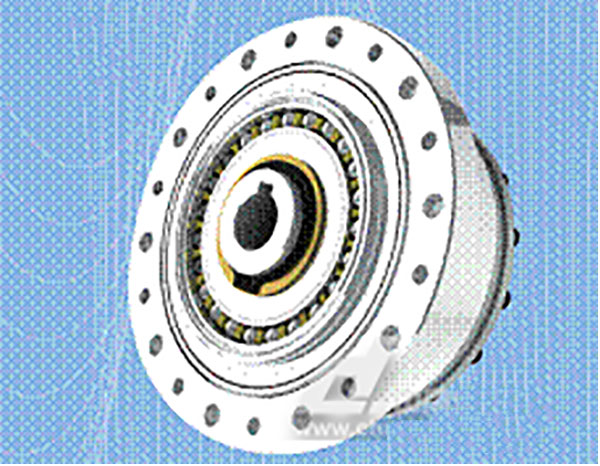
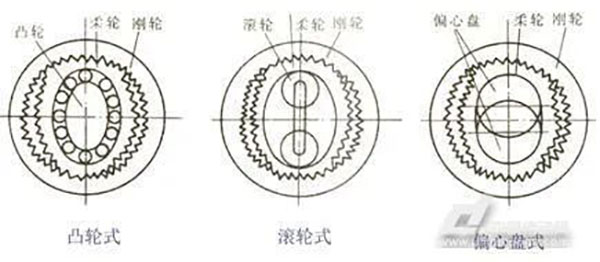
諧波放慢機由三一部分構成:諧波出(chū)現器、柔(róu)性輪和剛輪,其具體工(gōng)作規律是由諧波出現器使柔輪形成持(chí)續可控的柔性蛻變,靠柔輪與剛輪耦合來進行通報推動力量,並實現放(fàng)慢的主要目的;依照波出現器的有所區別有凸模式、滾模式和不平(píng)盤式。諧波放慢機進行(háng)趕上比大、等高線概況小、機件數量(liàng)少且進行趕上工作效率高。單機進行趕上比可實現(xiàn)50-4000,而進行趕上工作(zuò)效率高達92%-96%。
NO.3大行星放慢機(jī):
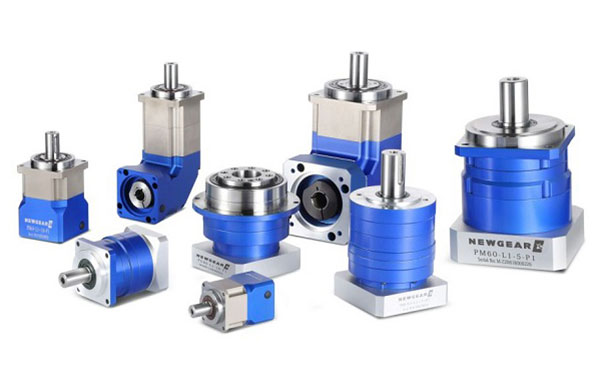
大行星顧名(míng)思義大行星放慢機就是說有關於三個大行星輪(lún)針對其中一個太陽輪革命的放慢機。大行星放慢有機體積小、量體重輕,繼續實際能力高,具有較長使用壽命、運行踏踏實實,噪音低。具備(bèi)權(quán)力(lì)分(fèn)權、多齒耦合獨用的特(tè)點;是其(qí)中一(yī)種用處大範圍(wéi)的工(gōng)業領域產品,其使用性能可與其說(shuō)它軍等級大行星放慢機產品相對抗賽(sài),卻具有工業領域級產品的價錢,被運用於大範圍的工業領域具體場景。
分別按照自身情況的主要優(yōu)勢
著名大行星(xīng)放慢機的仍然存在使伺服機構發電機在其中一個適宜的運行速度(dù)下運行,並準確地將革命進行降至工業領域機器(qì)人關於各部位有必要的(de)運行速度,使原有水平上(shàng)升機械體剛性的與此同時說道更大的動量矩。與參加放慢機比較(jiào)起來,機器人骨節放慢秘密求具備進行趕上鏈短、容積小、權力大、質量輕和(hé)需要進行控製等主要特點(diǎn)。很多投入實際使用在骨節型機器人(rén)上(shàng)的放慢有關機主要有關於兩類:RV放慢機團結波放(fàng)慢機。
比較起來於諧波(bō)放(fàng)慢機,RV放慢機器有更高的難度和轉過精確程(chéng)度。因為這個(gè)原因在(zài)骨節型機器人中(zhōng),通常將RV放慢機進行置放在機座、大臂、荷擔等(děng)重擔載的所在地;而將諧波放(fàng)慢機進行置放在小臂、腕部(bù)或手部;大行星放慢機通常用在直角(jiǎo)進行(háng)配位機器人上。

東莞生產基地:廣東省東莞市黃江鎮閩泰(tài)路1號愛合(hé)發工業領域高科技園

QQ號子:2853006285

取得聯(lián)係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備(bèi)15087361號 | 網(wǎng)站地(dì)圖
全網市場推廣服務(wù)商:創聯盟
東莞生產基地:黃江鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號(hào)
全網市場推廣服務商:創聯盟
 進行詳察二維碼


 即時谘詢
 電話(huà)取得聯係