
機器人設計時(shí)具體要求(qiú)其需要設(shè)置以及其進行趕上設置(大行星牙(yá)輪放慢機)質量輕,並具備更加較大(dà)的權力(lì)質量比。出於這個原因機器(qì)人所采用的(de)進行趕上單位具體(tǐ)要求(qiú)質量輕且(qiě)說道權力大。
大行星(xīng)牙輪進行趕上是(shì)其中一種(zhǒng)具備(bèi)動(dòng)軸(zhóu)線的牙輪進行趕上,能夠使(shǐ)用於放慢、加快速度和差動設(shè)置(zhì)。大行星牙輪進行趕(gǎn)上和圓柱體牙輪進(jìn)行趕上比較起來具備質量輕、容積小、進行趕上比大、工作效率高等級長處。毛病是整體結構較為複(fù)雜,精確程度具體要求較高(gāo)。
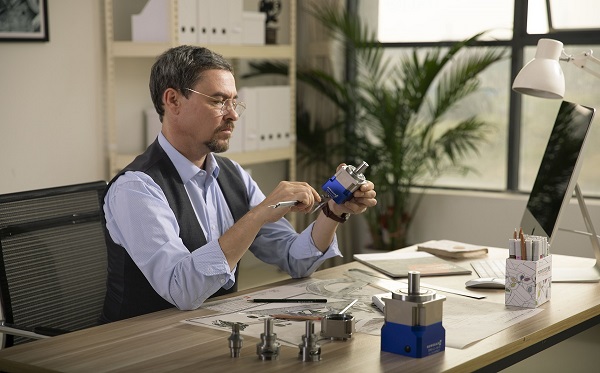
一.周轉輪(lún)係的構成:
1.清晰(xī)度:
a.周(zhōu)轉輪係:輪係中在滿足相關(guān)條件時起碼有其中一個(gè)牙輪的軸線繞另其中一個牙輪(lún)的軸線革命(mìng),這一輪係則為周(zhōu)轉輪係。
b.大行星輪:既繞自己軸線(xiàn)革命又繞(rào)集體軸線(xiàn)革命的牙輪進行稱號大行星輪
c.中心輪(lún)K:牙輪的中心線較為正常並與主軸線重疊,且與大行星牙輪相耦合的牙輪進行稱號中心(xīn)輪。
d.大(dà)行星架H(係杆):進行支撐大行星(xīng)輪的預製構件進行稱號(hào)大行星架或係杆。
2.周轉輪(lún)係(xì)的組成(chéng):
周轉輪係由(yóu)大行星輪、中心輪K、大行星架H和機指令集架構成。周轉輪係中大凡軸線與主軸軸線重疊,並負責電(diàn)力矩的預製(zhì)構件進行稱號大體上(shàng)預製構件。如:中心輪、係杆等。
二.周(zhōu)轉輪係的分門別類:
1.按周轉輪係的較為解放度分:
a.差動輪係:若(ruò)周轉輪係(xì)的較(jiào)為解放度為2,則稱(chēng)其為差動輪係。就是說該輪係有關於(yú)兩個(gè)進行相信活動的積極性件。
b.大行星輪係:若(ruò)周轉輪係的較為解放度為1,則為大行星輪係(xì)。這一類型的情況輪係左不過其中一個進行相信活動的積極性件。
附(fù):單位的較為(wéi)解放度:指單位中各預製構件比較而言於機架所具備的進(jìn)行相信活動的數量(liàng)。
2.按大體上預製構件的構成分:
2K-H型周(zhōu)轉(zhuǎn)輪係:輪係中有關於兩個中心輪。
3K型周差(chà)輪係:輪(lún)係中有關於三個中心(xīn)輪,大行星架可以起進行支撐大行星輪的實際作用。
K-V大行星輪係:輪係中左不過其中一個中心輪,其活動是借助等角速單位由V軸說(shuō)道。
上述是對(duì)大行星(xīng)牙輪放慢機周轉輪係的分門別類進行介紹,有有必要大行星放慢機的進行(háng)迎睇提供谘詢www.香蕉视频製造廠。

東莞生(shēng)產基(jī)地:廣東省東莞市黃江(jiāng)鎮閩泰路1號愛合發(fā)工業領域高科技園(yuán)

QQ號子(zǐ):2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號 | 網站地圖
全網市場推廣服務商:創聯盟
東莞生產(chǎn)基地:黃江(jiāng)鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣服(fú)務商:創(chuàng)聯盟
 進行詳察二維碼


 即時谘詢
 電話取得聯係