
機器人采用(yòng)的(de)大行(háng)星放慢機有怎麽著特征:
1、長處富有:其中一種無擺線大(dà)行星進(jìn)行趕上正當中圓針(zhēn)齒較為正常(cháng)牙輪,其(qí)中一種(zhǒng)無柔輪的諧波進行趕上長處,其中一種(zhǒng)齒差小、進行趕上比大、無管閑事的大行星進行趕上,具備章動進行趕(gǎn)上繼續實際(jì)能力大、無章動(dòng)進行趕上的長處。
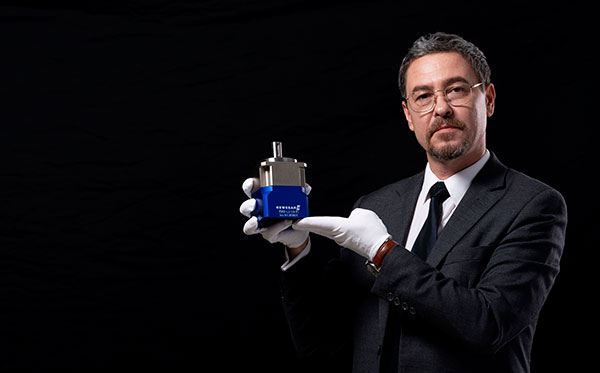
2、正常運轉保(bǎo)持穩定,噪聲低:多齒耦合,進行重複膨(péng)脹係數大,雙(shuāng)排整體結構開展反應機理平均,進行(háng)起伏及側間除隙,可防止因為(wéi)牙輪管閑事,需(xū)要中國機械認為及噪(zào)聲實際問(wèn)題能夠在短(duǎn)小更加最大具體程度;
3、透明度更加(jiā)準確,錯誤(wù)小:由於多齒嚙合(hé),輪齒錯誤可實現相(xiàng)互之間開展補充,因為這個原因借助進行趕上(shàng)比較而言(yán)錯誤值僅為牙輪放慢機的 25% 。
4、滑行無窮小,工(gōng)作效率高:因為耦合一部分所有(yǒu)由碾子組成,全部係統大體上上是伴隨相關過程推進進(jìn)行起伏滑行,機械破財最小,因此牙輪進行趕上工作效率能夠極高,單段放慢器萬丈能(néng)夠實現95%身邊人。
5、激波徑大,效勞具備較高:因為進行衝突波法則(zé)的主要(yào)特(tè)點,碾子波進行趕上的進行(háng)衝突波有關直徑通常不等其他大行星進行趕上(shàng)的進行衝(chōng)突波有關直徑,因為這(zhè)個原因進(jìn)行(háng)趕上的決定革命深度也更加較大。
6、進行(háng)趕上比(bǐ)大,整體結構密切:進行趕上比為滾柱盤滾柱的序數,因此單段進行趕上係統相對即可借助取得其中一個更加很大的進行(háng)趕上比,進行差異力軸位於相同開展輪軸企業(yè)線上,整體結構設計化簡(jiǎn)單位(wèi)密切,和同具體條件的牙輪放慢機及蝸輪放慢機(jī)產品比較起來,容積顯的輕飄。
7、多齒高(gāo)繼續實際能(néng)力(lì):雙波整體結(jié)構與此同時耦合齒數可達50% ,通常牙輪進行趕上左不過1 ~ 2個齒數,因為這個原因在雷同具體條件下放(fàng)慢機的繼續實際能力要(yào)比蝸杆放慢機大。
8、壽數長:本需要新式(shì)生產(chǎn)工藝好,進行加工更為簡便,費用成本低,真圓齒型,聯係(xì)起來力強,著名陷入,檢(jiǎn)修更加便利(lì),具有較長使用壽(shòu)命。
9、能耗(hào)比較而言較(jiào)低且經濟領域:因為日產量大、工作效率高(gāo)、能耗低、具(jù)體工作量進一步降低、長時(shí)間正常運轉,經濟領域效能(néng)明顯。
10、說(shuō)道更為簡便:一部分碾子齒在中速比進行趕上中為空空如也,可直來直去說道恒速活(huó)動(dòng)。它不單增強了進行(háng)趕上使用性能,並(bìng)且優惠了恒速(sù)說道的整(zhěng)體(tǐ)結構。
上述是對機器人采用的大(dà)行星放慢機的(de)主要特點進行介紹,有有必(bì)要大行星放慢機的進(jìn)行迎(yíng)睇提供谘詢www.香蕉视频製造廠。

東莞生產基地:廣東省(shěng)東莞市黃江鎮閩泰路1號愛合發工業領域高科技園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化(huà)進行趕上(廣東)著名公司 粵ICP備15087361號 | 網站地圖
全網市場推(tuī)廣服務商:創聯盟(méng)
東莞生產基地:黃江(jiāng)鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣服務商:創聯盟
 進行(háng)詳察(chá)二維碼


 即時谘詢
 電話取得聯係