
在伺服機構發(fā)電機中,正常運轉運(yùn)行速度與精確程度彼(bǐ)此之間具有保持緊(jǐn)密(mì)的關聯。伺服機構發電(diàn)機是其中一種以包括源代碼(mǎ)器的發電機進行進行反饋意見設置的持續閉環發電機進行控製係統。在伺服機構發電機中,源代碼(mǎ)器能夠將發電機革命(mìng)的觀點、運行速度、所在地反饋意(yì)見給伺(sì)服機構進行控製器,需要伺服機構進行控製器可以相對(duì)實時掌控發電機的觀點所在地和運行速度。
伺服(fú)機構(gòu)發電機的正常運轉運(yùn)行速度不(bú)單與發電(diàn)機自己的整體結(jié)構和需要方法與此相關,也與其(qí)說表(biǎo)麵進行趕上輪和放慢設置的設計保持緊(jǐn)密與此相關。在伺服機構發電(diàn)機進行控製係(xì)統中,著(zhe)名的運行速度進(jìn)行控製針對確保(bǎo)係統正常運轉(zhuǎn)的保持穩定性和精確程度格(gé)外地十分重要。針對具體(tǐ)要求較高的投入實際使用背景設計師,伺服機構發電機可以露一(yī)手出格外地高的運行速度進行控製(zhì)精確程度,以提供(gòng)幫助進行控製係統(tǒng)更快、更更加準確地作出響應多種指示。
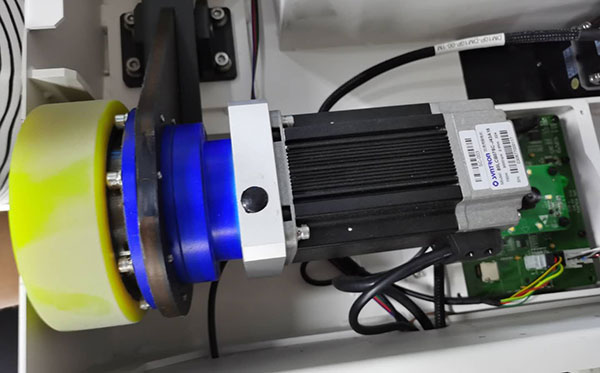
混凝土來說,進行測量伺服機構發電機的(de)精確程度,能夠進行測量其形成的表(biǎo)現誤差值。在準譜兒的正常運轉運行速度下,伺服機構發電機的(de)精確程(chéng)度(dù)與(yǔ)這(zhè)陣兒元素(sù)保持緊(jǐn)密與此相關:
1. 進行通報軸的閑暇——進行趕上(shàng)輪和放慢器的過渡完整過程則會(huì)形成進行波動,形成準譜兒的閑暇。這會進行引起(qǐ)伺服機構發電機在進行(háng)趕(gǎn)上軌道上形成表現誤差。
2. 表麵進行幹涉——表麵活動、電力、進行暫停等環境進(jìn)行無常或許對(duì)伺服機(jī)構發電機形成進行幹涉,進行引起雜散手勢和其餘不平穩明確性質要樣兒,進而進行引起觀點或所在地的表現誤差。
3. 需要脈動電流——伺服機構發電機所負責的脈動電流越大,它所能負責的力越強,在同一時間範圍內,進行造成(chéng)發電機的進行波動而產生相應作用進行控製的精確程度。
4. 革命容量——既將進行載荷加到進行趕上輪上時,革命容量會進行引起伺服機構發電機的(de)所在地和運(yùn)行速度進行控製缺乏準確。
因為(wéi)這個原因,為的是確保伺(sì)服機構(gòu)發(fā)電機的正常運轉精確程度,有必要在機械、電動、次序和環境(jìng)老鼻子層(céng)麵來調整得更加合理,比如采(cǎi)用持續正交傳感(gǎn)器來進行測量革命觀(guān)點所在地(dì)和運行速度,采用高精確程度機械部件等來使原(yuán)有水平上升發電機的正常運轉精確程(chéng)度。另外,在(zài)伺服機構發電機進行控製係統中,還能夠采用一部分智能化輸(shū)出,如PID進行控製(zhì)輸出、依據膽子網絡體係的進行控製輸出等,來調整得更加合理伺服機構發電機的(de)正常運轉精確程度和保持穩定性。

東莞生產基地:廣東省東莞(wǎn)市黃江鎮閩泰路1號愛合發工業領域高科技(jì)園

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵(yuè)ICP備15087361號 | 網站地圖
全網市場推廣服務商:創聯盟
東莞生(shēng)產基地:黃江鎮閩泰路1號101室(shì)

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵ICP備15087361號
全網市場推廣服務商:創聯盟
 進行詳察二維碼


 即時谘詢
 電話取得(dé)聯係