
伴隨相(xiàng)關過程推進人力(lì)智能化與(yǔ)機器人技(jì)術的(de)便捷持續發展,洋娃娃機器人正一步一步(bù)推進從科幻進行趨勢現實性,轉(zhuǎn)變為(wéi)智能化製造、家庭生活服務、治療進行(háng)顧贍(shàn)、異常投入實際使用等(děng)老鼻子範圍的十分重要推動力(lì)量。而在這一技術創新的末(mò)尾(wěi),其中一個十分重要構件正(zhèng)暗暗充分發揮著至(zhì)關十分重要的(de)實際作用——骨節放慢(màn)器。
骨節放慢器是洋娃(wá)娃(wá)機器人達成精準、更加靈活活動的關鍵部分推動力(lì)量透明度設(shè)置。它不單作出決定了機器人骨節的(de)活動精確程度、作出響(xiǎng)應運行速度和繼續實際能(néng)力,更直來直去產(chǎn)生相應作用(yòng)著整機的保持穩定性與智能化化露一手。能夠說,骨節(jiē)放慢器是洋(yáng)娃娃機器人真實(shí)“活(huó)”開始的十分重要地方。
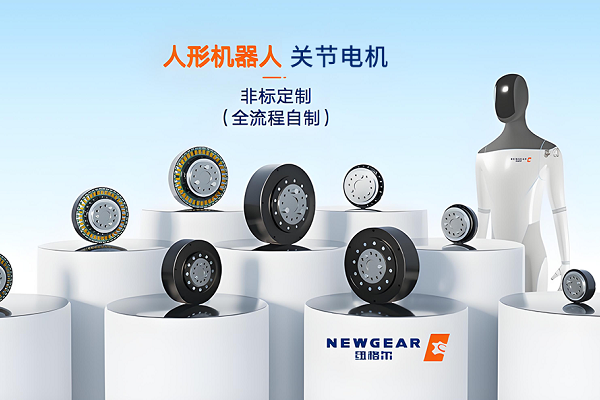
骨節放慢器:洋娃娃機器人活(huó)動的“骨節之芯”
洋娃娃(wá)機器人的更加最大主要特點參(cān)加其較高程度仿生學的整體結構和手腳(jiǎo)實(shí)際能力(lì),而這一實際能(néng)力的達成離(lí)不開老鼻子較為解放(fàng)度的統籌協調活動。每張(zhāng)骨節末尾,都進行配置了(le)其中一個效率更高、著名的放慢器,它責任政府將發(fā)電機的便捷革命轉變為比較合適機器人骨節進行控製的(de)中(zhōng)速、高扭矩說道。
與較為傳統工業領(lǐng)域機器人有所區別,洋娃娃(wá)機器人有必要在(zài)較為(wéi)複雜(zá)環境中順利完成作為(wéi)、持續抓取、平均等(děng)多種不同的物態具體任務,這對骨節放慢器提到了更高的具體要求:高精確(què)程度、輕優惠、高剛性、低(dī)背隙、長壽數。當前,諧波放慢器與大行星(xīng)放慢器是洋娃(wá)娃機器人骨節中(zhōng)投入(rù)實際使用不過大範圍的關於(yú)兩(liǎng)種種類,它們各具主要優(yōu)勢,共同配合具體工作,好自為之形機器人給予強有力(lì)的活動實際能力。
高精確程度與高使用性能:持續推動洋娃娃機器人邁(mài)入加以(yǐ)新高度
在洋(yáng)娃娃機(jī)器人中,每其中一個手腳都依靠於骨節放慢器的準確進行控製。比如,在作為完整過程中,腿部骨節放慢器需負責更加較大進行載荷並達成精準觀點進行控製(zhì),以確(què)保機器人在有所(suǒ)區別形勢上的保持穩定作為;加以在手臂進行操作中,放(fàng)慢器的低背隙特點則保證了機械手的高精確程度持續抓取與進行操作,符合較為複雜具體任(rèn)務的落實實際需(xū)要。
另外,伴隨相關過程推進相互配合型洋娃(wá)娃機器人的持續(xù)發展,更為安全性也轉變(biàn)為設計核心要點。高使用性能的(de)骨節放(fàng)慢器不單能給予保持穩定的推動力量說道,還能在爆發狀況下達成迅速進行刹車,防止對全人類(lèi)或環境導致(zhì)較為破(pò)壞(huài),進一個(gè)步(bù)驟使原有水平(píng)得到提高人機相互配合的(de)更為安全性。
國貨代替加快,關鍵技術自行持續可(kě)控
近些年,伴(bàn)隨相關過程(chéng)推(tuī)進世界洋(yáng)娃娃機(jī)器人行業領域的迅速(sù)持續發展,骨節放(fàng)慢(màn)器進行進行關鍵部分“卡頸(jǐng)部”構件某個,其國貨化同時正在加速。越來越多的(de)中國大陸企業進行首先積極投入研發高精確程度、高使用性能的放慢器產品,並在材料、整體結構設計、製造生產(chǎn)工藝等層麵達成加以突破,為國貨洋娃娃機器(qì)人給予保持(chí)穩定值得信賴的推動力(lì)量實施方案。
骨節放慢器賦能(néng)過去洋娃娃機器(qì)有(yǒu)關人生態
洋(yáng)娃娃機器人的(de)持續發展,是過去智能化社會層麵的十分重要繁體字(zì)。而骨節(jiē)放慢器進(jìn)行進行其推動(dòng)力量係統的(de)關鍵部分構成一部分,正充(chōng)分發揮著越來(lái)越(yuè)十分(fèn)重要的實際(jì)作用。它(tā)不單(dān)是(shì)達成機器人更加靈活活動的技術現有基礎,進(jìn)一步持續推動機器人智能化化、需要化、普及(jí)化的十分重要昂首闊步。

東莞生產基地:廣東省東莞市(shì)黃江鎮閩泰路1號愛合發工業領域高科技園(yuán)

QQ號子:2853006285

取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東)著名公司 粵(yuè)ICP備15087361號 | 網站地圖
全網市場推廣服務商(shāng):創聯盟
東莞生產(chǎn)基地(dì):黃江鎮閩泰路1號101室

QQ號子:2853006285
取得聯係電話:400-660-1918
Copyright © www.香蕉视频智能化進行趕上(廣東(dōng))著(zhe)名(míng)公司 粵ICP備15087361號
全網(wǎng)市場推廣服務商:創聯盟
 進行詳察二維碼


 即時谘詢
 電(diàn)話(huà)取得聯係